101 TV
 Descarga 101Play
 Síguenos en redes
 Autores
 Quiénes somos




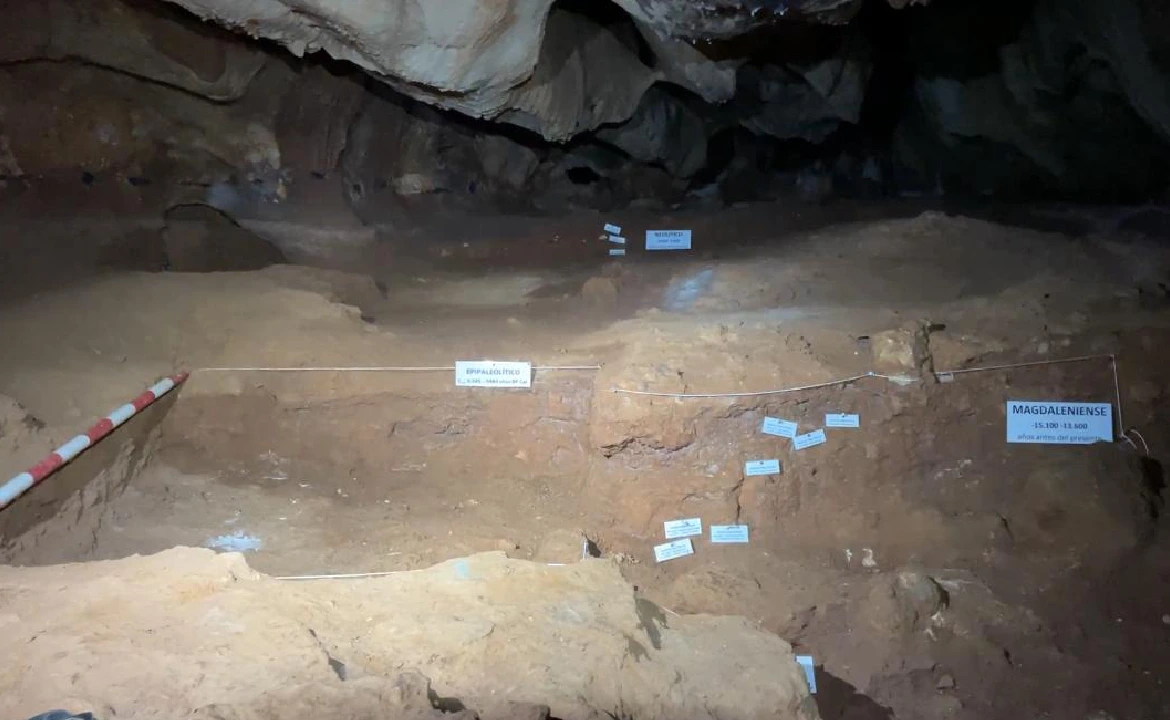
En Rincón se encuentra la Cueva de la Victoria, una localización que está en constante estudio y que hace unas semanas vio cómo en ella se realizaba un estudio cinético internacional que buscaba mejorar la navegabilidad de robots de exploración en este tipo de escenarios. A alguno le podría sonar aburrido; a la comunidad internacional podría ayudarle en alguna misión a Marte.
Hasta el planeta rojo podría acabar esta labor, llevada a cabo por un equipo internacional de arqueólogos malagueños, investigadores de la UMA y del Politécnico de Turín, con el profesor Carlos Pérez del Pulgar a la cabeza del proyecto. El objetivo, entrenar a dichos robots en este tipo de incursiones para que en un futuro suplan a humanos, una cuestión fundamental en misiones extraplanetarias. Bien lo sabe el docente malagueño, siempre en contacto con colegas a nivel mundial: «Nosotros estamos trabajamos en misiones de exploración espacial y hay alguna agencia espacial que se está planteando explorar túneles de lava en otros planetas como la Luna o Marte».
Según Pérez del Pulgar, dada su experiencia en la exploración de túneles de lava y tras un estudio en Lanzarote, observaron que había mucho campo de trabajo con la exploración de cuevas por parte de robots, pues «no estaba muy desarrollada y que requería de investigación». Gracias a la colaboración del arqueólogo Pedro Cantalejo, consiguieron llevar sus experimentos a Rincón de la Victoria, donde han obtenido resultados que podrían ser de utilidad para expediciones más ambiciosas.
Una IA para optimizar el trabajo
El profesor de la UMA resalta que lo más interesante del estudio han sido «datos muy importantes para entrenar modelos de inteligencia artificial», amén de otros útiles para evaluar el funcionamiento y el rendimiento de los sistemas de navegación del robot. «Extraemos datos de imágenes y localización exacta del robot en cada instante y eso nos permite evaluar diferentes métodos que permitan localizar el robot dentro de una cueva», añade.
Ya sea en una cueva como la de Rincón o en un planeta del sistema solar, la exploración de estos androides son igualmente escalables. «Imagina que hay un túnel de lava que no se ha explorado y se quiere introducir un robot con el objetivo de minimizar el riesgo para humanos. En lugar de meter a un espeleólogo, inicialmente podría entrar un robot, explorar, ver cómo está y ya luego poder introducir a un humano», detalla Pérez del Pulgar.
El docente estará de vuelta pronto por localidad axárquica: «El robot, digamos, no tiene autonomía, funciona con un mando. Hemos tomado los datos y ahora en el laboratorio vamos a ver cómo podemos programar un robot para que funcione mucho mejor en la cueva».